

导读
实时引导和可视化是机器人辅助手术的关键,计算机断层扫描成像(CT),超声成像以及磁共振成像(MRI)已被应用于机器人辅助的神经外科手术中。MRI无电离辐射,具有良好的软组织对比度,是引导神经外科手术的理想成像模态。但其相对较慢的成像速度为其临床应用带来了巨大障碍。上海交通大学生物医学工程学院医疗机器人研究院杨广中、冯原团队在Nature子刊《Nature Communications》发表题为"A deep unrolled neural network for real-time MRI-guided brain intervention"的研究成果,提出基于LSFP-Net的实时磁共振成像方法,依托“交我算”AI平台充足的算力资源,开发深度神经网络模型,可对远程驱动的脑组织介入进行实时监控,并可集成到现有诊断用3T磁共振成像系统中,应用于实时磁共振引导下的机器人辅助神经外科手术中。
深度学习加速MR图像重建
杨广中教授、冯原教授团队将一种基于低秩和稀疏分解的磁共振介入图像重建迭代算法(LSFP)展开到神经网络中,提出了一种用于实时磁共振介入图像重建的深度展开神经网络(LSFP-Net)。相比与其他同类方法,LSFP-Net充分利用了图像背景的低秩特性、介入特征的稀疏特性和更多的图像先验信息,采用基于群的周期性径向采样重建使得LSFP-Net能够满足实时介入MRI的在线重建要求。且相比于传统的迭代算法,LSFP-Net中的正则化参数和稀疏变换可以在训练时进行学习,具有更好的实用性以及更快的重建速度。
LSFP-Net接受的输入数据来自于k空间,其采样策略基于黄金角径向采样,这意味着相邻采样路径间隔一个黄金角度(111.25°)。这种径向采样方式相较于传统的笛卡尔采样更能抵抗运动干扰,因此更适合于进行介入式成像。在介入成像过程中,图像的重建是按组进行的,即一组k空间的数据会被分割成若干部分以重建多帧图像。与传统的低秩稀疏分解算法进行事后重建不同,该策略能够实现数据采集与图像重建的实时同步。

图1. 基于LSFP-Net的实时磁共振介入图像重建
“交我算”计算平台助力深度学习模型训练
利用“交我算”的人工智能计算平台,研究团队采用模拟仿真图像数据训练LSFP-Net模型,并与不同重建方法进行对比,得到了最好的效果。然后将该模型部署到联影3T磁共振成像系统中,并自主设计制作了一个可远程驱动的介入装置,搭建了一个实时磁共振介入成像系统。该系统可实现在远程介入的同时,实时进行磁共振的扫描和重建,监控介入过程。最后,通过水果胶体、动物脑组织样本、以及人体标本介入实验对系统的功能进行测试。实验结果表明,基于LSFP-Net搭建的实时磁共振介入成像系统可实现2D/3D实时成像,平面内空间分辨率为1×1 平方毫米,时间分辨率为80/732.8 毫秒,包括数据通信、处理和重建时间在内的延时为 0.4/3.66 秒。
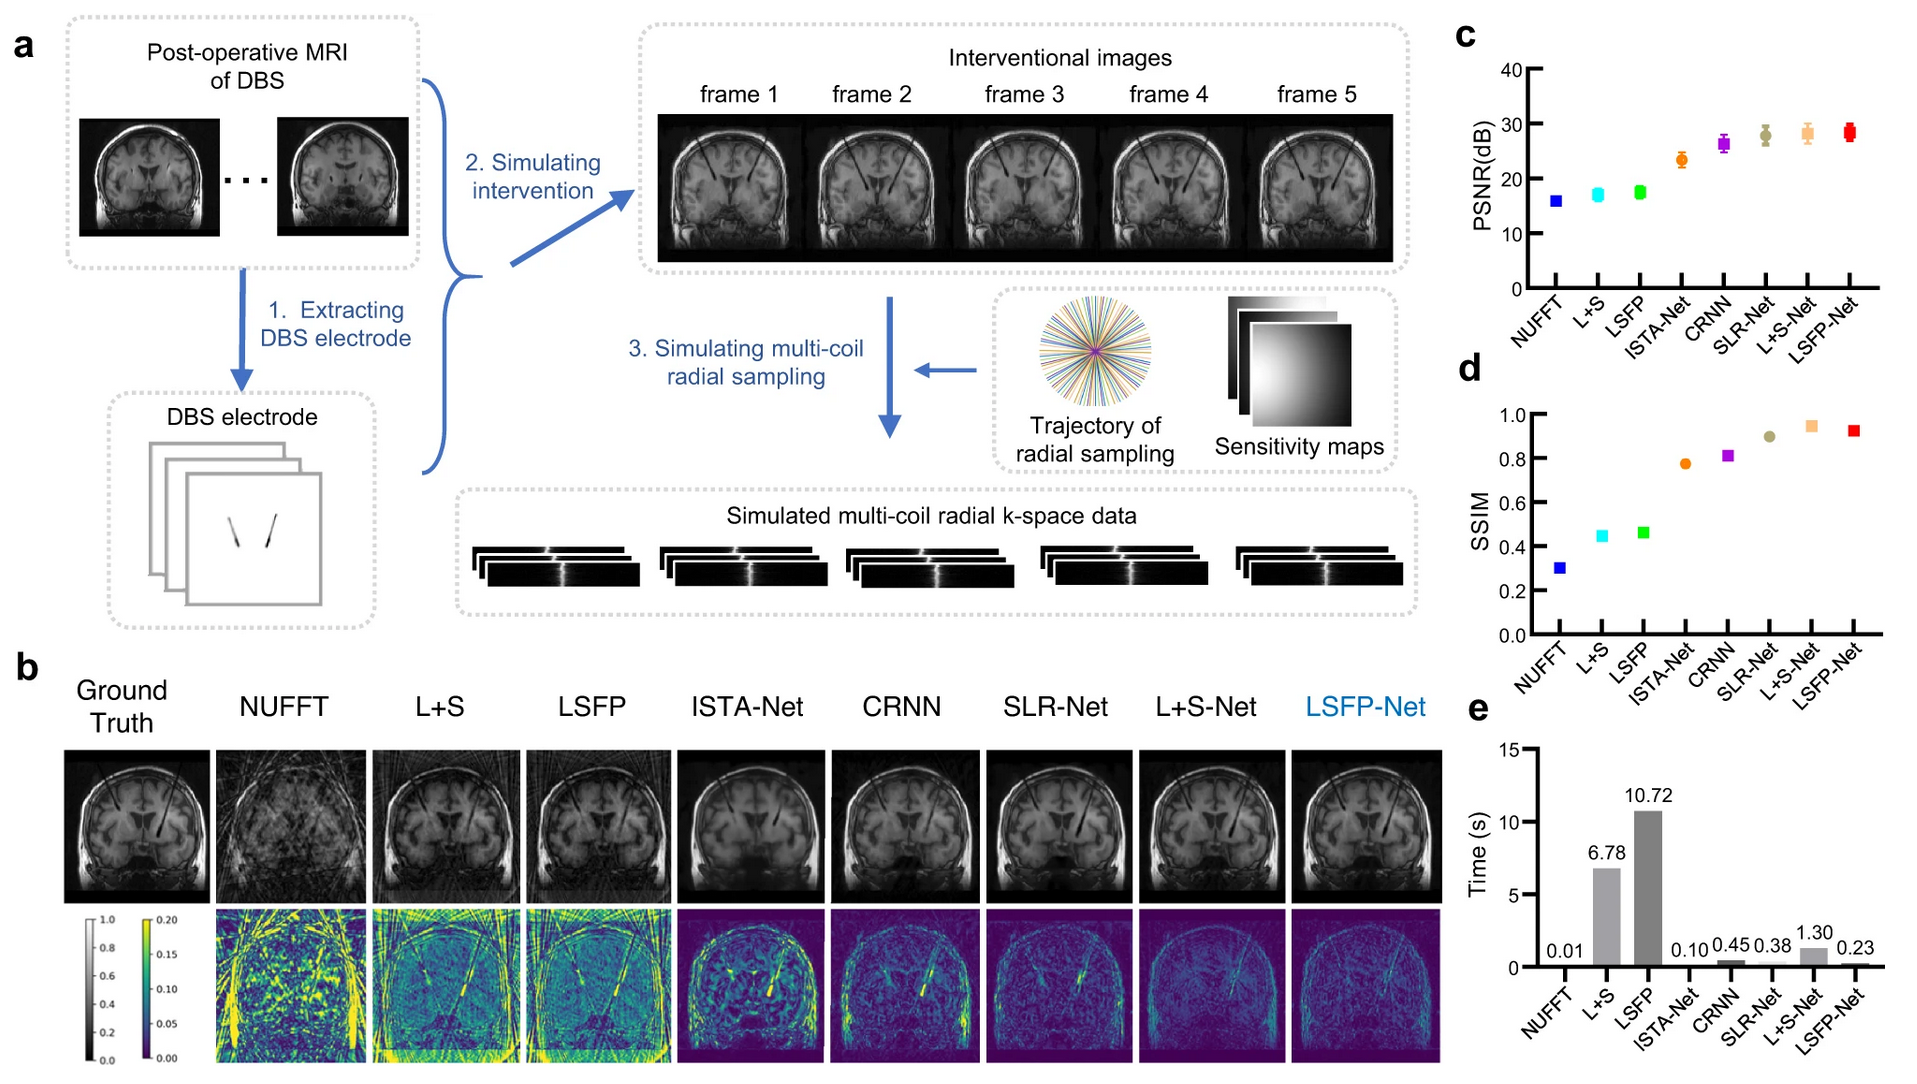
图2. 在模拟 DBS 电极放置数据集上对不同方法进行比较
“交我算”平台提供深度学习模型训练的算力底座
“交我算”平台Pi2.0集群稳定、优质的人工智能算力资源为杨广中教授、冯原教授团队的深度学习算法开发和模型训练提供底座支撑,助力研究团队使用大规模的图像数据,开发深度学习模型和迭代优化,实现高效的实时介入MR图像快速重建,展示出该系统集成到诊断扫描仪中进行图像引导的神经外科手术的潜力。
总结
本文提出的LSFP-Net是一项突破性的技术,它通过深度学习与MRI成像技术的结合,显著提升了实时MRI引导下的脑部干预手术的效率和准确性。未来,随着进一步的临床测试和完善,LSFP-Net有望成为神经外科手术中不可或缺的工具,为患者带来更安全、更有效的治疗方案。这项研究不仅推动了医学成像技术的发展,也为人工智能在医疗领域的应用开辟了新的可能性。
论文链接:https://www.nature.com/articles/s41467-023-43966-w
来源:上海交通大学医疗机器人研究院